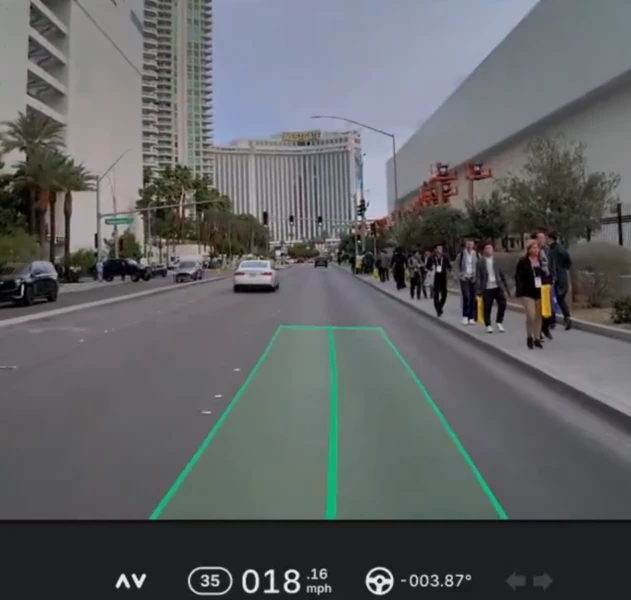
汽车技术巨头法雷奥 (Valeo) 和基于 Solana 的去中心化物理基础设施网络 (DePIN) 提供商 Natix Network 宣布合作开发开源人工智能多摄像头模型,旨在增强自动驾驶系统。
周四公布的合作重点是构建两家公司所称的世界基础模型 (WFM)。该人工智能模型旨在学习和预测现实世界的运动,同时动态适应不同的交通条件。
根据与 Cointelegraph 分享的公告,多摄像头模型旨在将人工智能的能力扩展到基于文本的理解之外,扩展到对复杂物理环境的解释和反应。该项目的主要目标是显着推进自动驾驶领域的研究和开发。
法雷奥和 Natix 都承诺公开发布最终的模型、数据集和培训工具。此举旨在让世界各地的开发人员能够微调和构建这些功能。 Natix 发言人向 Cointelegraph 证实,WFM 的第一个版本预计将在未来几个月内准备就绪。
WFM 旨在加速自动驾驶汽车开发
WFM 计划属于更广泛的 DePIN 领域,该领域将区块链技术与社区拥有的物理基础设施相集成。这些去中心化网络使参与者能够贡献资源(例如计算能力或数据)以换取加密货币奖励。
法雷奥大脑部门首席执行官 Marc Vrecko 表示,WFM 自动驾驶摄像头模型的最终目标是安全、负责任地“推进移动智能”,并加速全自动驾驶汽车的出现。
Natix 联合创始人兼首席执行官 Alireza Ghods 将 WFM 视为一代人的机会,可与 2017 年至 2020 年间大型语言模型 (LLM) 的兴起相媲美。
“构建第一个可扩展世界模型的团队将定义下一波人工智能浪潮的基础:物理人工智能。”与当前主要关注感知的人工智能模型不同,多摄像头世界模型致力于开发预测能力。这种转变被认为对于加速自动驾驶汽车的主流部署至关重要,因为它使自动驾驶汽车能够预测场景而不是仅仅对场景做出反应。
Natix 认为,WFM 的去中心化和开源将使物理 AI 系统能够在部署之前在更广泛的现实条件下进行训练和测试。公司发言人表示:“透明的框架让生态系统能够更快地发展。”他强调,严格、广泛的测试对于安全至关重要。
竞争格局和计划规模
该领域的主要竞争对手是 Alpamayo,它是芯片制造商 Nvidia 推出的一系列开源视觉-语言-动作模型。 Alpamayo 类似地利用摄像头和传感器数据,但专注于通过基于推理的自主决策。
Natix 成立于 2020 年,运营着一个去中心化的多摄像头数据网络。据行业研究公司 Messari 称,该网络包含数十万贡献者,并积累了数亿公里的驾驶记录数据,为 WFM 项目提供了重要的现实数据集。